


BOSM -4014 ဦးခေါင်းဆန့်ကျင်ဘက် တူးဖော်စက်
1. စက်အသုံးပြုမှု:
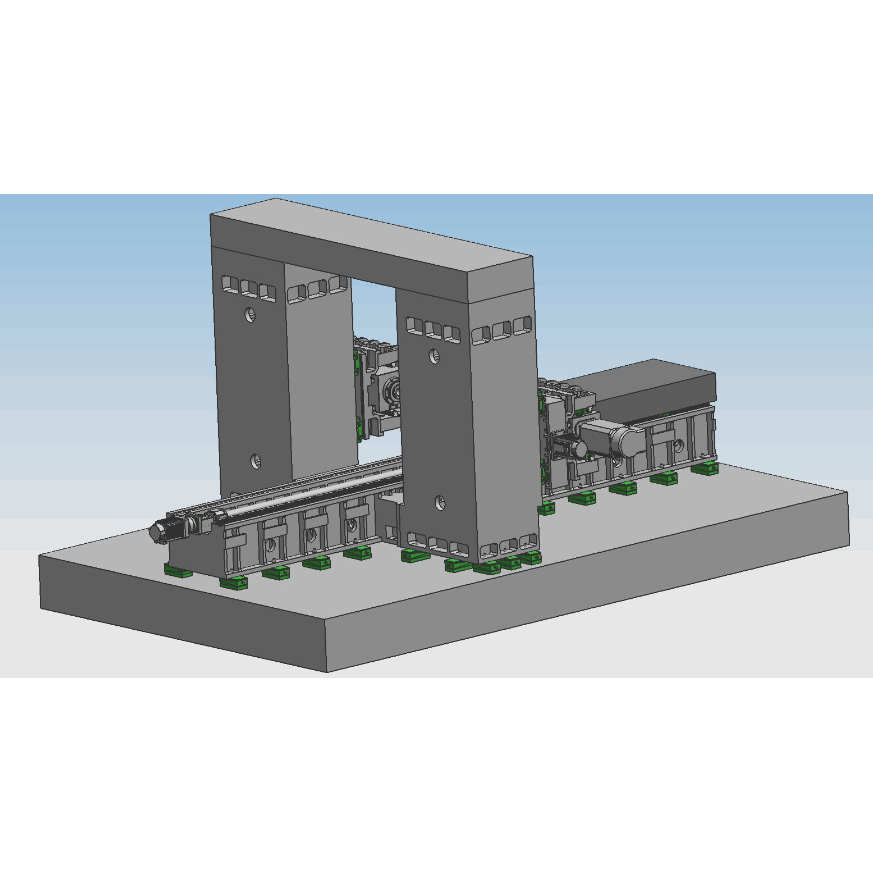
BOSM- 6000* 1000 fixed-beam CNC gantry double-column head-to-head boring and milling machine သည် တူးဖော်ရေးလက်မောင်းများ/တုတ်များကို ပြုပြင်ရန်အတွက် အထူးစက်ကိရိယာတစ်ခုဖြစ်သည်။ Pillow သည် workpiece ကို လျင်မြန်စွာ လုပ်ဆောင်နိုင်ပြီး workpiece ကို effective stroke range အတွင်း တူးဖော်ခြင်း၊ ကြိတ်ခွဲခြင်းနှင့် ဖောက်ထွင်းခြင်းတို့ကို ပြုလုပ်နိုင်သည်၊ workpiece ကို တစ်ချိန်တည်းတွင် နေရာတွင် လုပ်ဆောင်နိုင်သည် (ဒုတိယ clamping မလိုအပ်ပါ)၊ တင်ခြင်းနှင့် ချခြင်းအမြန်နှုန်းသည် မြန်ဆန်ပြီး နေရာချထားခြင်းအမြန်နှုန်းသည် မြန်ဆန်ပြီး လုပ်ဆောင်ခြင်းတိကျမှုလည်း မြင့်မားသည်။ မြင့်မားပြီး လုပ်ဆောင်ခြင်းထိရောက်မှုမြင့်မားသည်။
၂.စက် ဖွဲ့စည်းပုံအင်္ဂါရပ်များ:
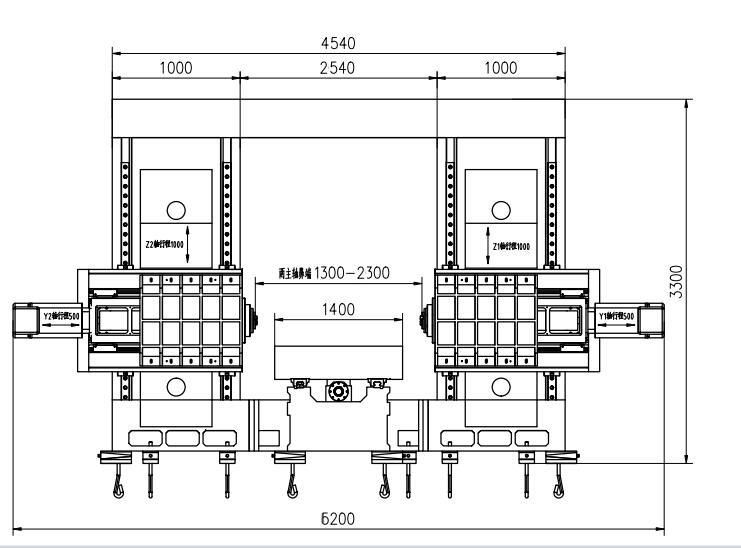
စက်ကိရိယာ၏ အဓိကအစိတ်အပိုင်းများ- အိပ်ယာ၊ အလုပ်ခုံ၊ ဘယ်နှင့်ညာကော်လံများ၊ ထုပ်များ၊ gantry ချိတ်ဆက်ထားသော ထုပ်များ၊ ကုန်းနှီးများ၊ ram များ စသည်တို့ဖြင့် ပြုလုပ်ထားပြီး၊ အစိတ်အပိုင်းကြီးများကို resin sand molding၊ အရည်အသွေးမြင့် မီးခိုးရောင်သံ 250 သွန်းလောင်းခြင်း၊ အပူသဲတွင်းတွင် အပူပေး၍ အပူပေးခြင်း → တုန်ခါမှု အိုမင်းခြင်း → အပူကုသမှု မီးဖို အပူပေး၍ အပူပေးခြင်း → တုန်ခါမှု အိုမင်းခြင်း → ကြမ်းတမ်းသော စက်ဖြင့်ပြုလုပ်ခြင်း → တုန်ခါမှု အိုမင်းခြင်း → အပူမီးဖို အပူပေး၍ အပူပေး၍ တုန်ခါမှု အိုမင်းခြင်း → တုန်ခါမှု အိုမင်းခြင်း → အပြီးသတ်ခြင်း၊ အစိတ်အပိုင်းများ၏ အနုတ်လက္ခဏာဖိအားကို လုံးဝဖယ်ရှားပြီး အစိတ်အပိုင်းများ၏ စွမ်းဆောင်ရည်ကို တည်ငြိမ်စေသည်။ fixed bed၊ ဘယ်နှင့်ညာကော်လံများ၊ gantry နှင့် အလုပ်ခုံ ရွေ့လျားသည်။ ၎င်းတွင် milling၊ boring၊ drilling၊ countersinking၊ tapping စသည်တို့၏ လုပ်ဆောင်ချက်များရှိသည်။ ကိရိယာအအေးပေးနည်းလမ်းမှာ external cooling ဖြစ်သည်။ စက်ကိရိယာတွင် feed axes ၅ ခုပါဝင်ပြီး ၄-axis linkage နှင့် ၅-axis single-action ကို လုပ်ဆောင်နိုင်သည်။ power head ၂ ခုရှိသည်။ စက်ကိရိယာနှင့် power head ၏ axis ကို အောက်ပါပုံတွင် ပြသထားသည်။X


၂.၁။axial ဂီယာ feed အစိတ်အပိုင်း၏ အဓိကဖွဲ့စည်းပုံ
၂.၁.၁။X-ဝင်ရိုး:အလုပ်စားပွဲသည် ပုံသေအိပ်ရာ၏ လမ်းညွှန်ရထားလမ်းတစ်လျှောက် ဘေးတိုက်သို့ အပြန်အလှန် ရွေ့လျားသည်။
X 1-axis မောင်းနှင်မှု- AC servo မော်တာနှင့် မြင့်မားသော တိကျမှုရှိသော ဂြိုဟ်လျှော့ချကိရိယာကို ball screw ဖြင့် မောင်းနှင်ပြီး X-axis ၏ linear motion ကို ဖြစ်ပေါ်စေပြီး workbench ၏ ရွေ့လျားမှုကို မောင်းနှင်သည်။
လမ်းညွှန်ရထားလမ်းပုံစံ- မြင့်မားသောခိုင်ခံ့မှုရှိသော တိကျမှုရှိသော မျဉ်းဖြောင့်လမ်းညွှန်ရထားလမ်းနှစ်ခုကို ချထားပါ။
၂.၁.၂ Z1 ဝင်ရိုး:ပါဝါခေါင်းနှင့် ကုန်းနှီးကို ကော်လံ၏ ရှေ့ဘက်တွင် ဒေါင်လိုက်တပ်ဆင်ထားပြီး ကော်လံလမ်းညွှန်လက်ရန်းတစ်လျှောက် အပေါ်အောက် အပြန်အလှန်လည်ပတ်သည်။
Z1-ဝင်ရိုး ဂီယာစနစ်- Z-ဝင်ရိုး မျဉ်းဖြောင့်ရွေ့လျားမှုကို ဖြစ်ပေါ်စေရန်အတွက် ဘောလ်ဝက်အူကို မောင်းနှင်ရန် AC servo မော်တာနှင့် synchronous wheel တို့ကို အသုံးပြုပါသည်။
၂.၁.၃ Z2 ဝင်ရိုး:ပါဝါခေါင်းနှင့် ကုန်းနှီးကို ကော်လံ၏ ရှေ့ဘက်တွင် ဒေါင်လိုက်တပ်ဆင်ထားပြီး ကော်လံလမ်းညွှန်လက်ရန်းတစ်လျှောက် အပေါ်အောက် အပြန်အလှန်လည်ပတ်သည်။
Z2-ဝင်ရိုး ဂီယာစနစ်- Z-ဝင်ရိုး မျဉ်းဖြောင့်ရွေ့လျားမှုကို ဖြစ်ပေါ်စေရန်အတွက် ဘောလ်ဝက်အူကို မောင်းနှင်ရန် AC servo မော်တာနှင့် synchronous wheel တို့ကို အသုံးပြုသည်။
၂.၁.၄ Y1 ဝင်ရိုး:ပါဝါခေါင်းထိုင်ခုံကို ညာဘက်ကော်လံ၏ ရှေ့ဘက်တွင် ဒေါင်လိုက်တပ်ဆင်ထားပြီး ကော်လံလမ်းညွှန်ရထားလမ်းတစ်လျှောက် ဘယ်နှင့်ညာ အပြန်အလှန်လည်ပတ်သည်။
Y1-ဝင်ရိုး ဂီယာစနစ်- AC servo မော်တာနှင့် မြင့်မားသော တိကျမှုရှိသော ဂြိုဟ်လျှော့ချကိရိယာကို အသုံးပြု၍ ram ကို မောင်းနှင်ပြီး Y1-ဝင်ရိုး၏ မျဉ်းဖြောင့်ရွေ့လျားမှုကို သဘောပေါက်စေသည်။
၂.၁.၅ Y2 ဝင်ရိုး:ပါဝါခေါင်းထိုင်ခုံကို ညာဘက်ကော်လံ၏ ရှေ့ဘက်တွင် ဒေါင်လိုက်တပ်ဆင်ထားပြီး ကော်လံလမ်းညွှန်ရထားလမ်းတစ်လျှောက် ဘယ်နှင့်ညာ အပြန်အလှန်လည်ပတ်သည်။
Y2-ဝင်ရိုး ဂီယာစနစ်- AC servo မော်တာနှင့် မြင့်မားသော တိကျမှုရှိသော ဂြိုဟ်လျှော့ချကိရိယာကို အသုံးပြု၍ Y2-ဝင်ရိုး မျဉ်းဖြောင့်ရွေ့လျားမှုကို အကောင်အထည်ဖော်ရန် ball screw မှတစ်ဆင့် ရွေ့လျားစေရန် ram ကို မောင်းနှင်သည်။
၂.၂။တူးဖော်ခြင်းနှင့် ကြိတ်ခွဲခြင်း ပါဝါခေါင်း (ပါဝါခေါင်း ၁ နှင့် ၂ အပါအဝင်) ၏ ရွေ့လျားသော ဦးတည်ရာသည် စတုရန်း ram ဖွဲ့စည်းပုံကို အသုံးပြုထားပြီး အဆင့်မြင့်ဆုံး ဝါယာကြိုး-မာကျောသော ပေါင်းစပ်လမ်းညွှန်ရထားလမ်း နည်းလမ်းကို အသုံးပြုထားပြီး မာကျောသောရထားလမ်းကို ခိုင်မာသော အထောက်အပံ့ဖြင့် ဝန်းရံထားပြီး linear roller လမ်းညွှန်ရထားလမ်း အတွဲ ၄ တွဲကို လမ်းညွှန်ထားပြီး မောင်းနှင်ကိရိယာသည် AC servo မော်တာကို အသုံးပြုသည်။ synchronous belt (i=2) နှင့် precision ball screw ဂီယာကို မောင်းနှင်ပြီး ပါဝါခေါင်းသည် synchronous belt နှင့် synchronous wheel မှတစ်ဆင့် နှေးကွေးစေရန် servo မော်တာကို အသုံးပြုထားပြီး heavy-duty precision guide rail စုံတွဲဖြင့် လမ်းညွှန်ကာ vertical ball screw ကို လည်ပတ်စေရန် မောင်းနှင်ပြီး ပါဝါခေါင်းကို သိရှိစေသည်။ အပေါ်အောက် ဒေါင်လိုက်ရွေ့လျားမှုကို လုပ်ဆောင်ပြီး screw နှင့် servo မော်တာပေါ်ရှိ စက်ခေါင်း၏ bearing capacity ကို လျှော့ချရန် nitrogen balance bar တပ်ဆင်ထားသည်။ Z-axis မော်တာတွင် အလိုအလျောက် brake လုပ်ဆောင်ချက်ရှိသည်။ ပါဝါပြတ်တောက်သွားပါက အလိုအလျောက် brake သည် မော်တာ shaft ကို တင်းကျပ်စွာ ကိုင်ထားမည်ဖြစ်သောကြောင့် လည်ပတ်၍မရပါ။ အလုပ်လုပ်နေစဉ်တွင် drill bit သည် workpiece ကို မထိသည့်အခါ လျင်မြန်စွာ ကျွေးမည်ဖြစ်သည်။ drill bit သည် workpiece ကို ထိသည့်အခါ အလုပ်လုပ်သော feed သို့ အလိုအလျောက် ပြောင်းသွားမည်ဖြစ်သည်။ drill bit သည် workpiece ကို ထိုးဖောက်ဝင်ရောက်သည့်အခါ အလိုအလျောက် fast rewind သို့ ပြောင်းသွားမည်ဖြစ်သည်။ တူးစက်၏အဆုံးသည် အလုပ်ခွင်မှ ထွက်ခွာပြီး သတ်မှတ်ထားသောအနေအထားသို့ရောက်ရှိသောအခါ၊ အလုပ်စားပွဲသည် အလိုအလျောက်လည်ပတ်မှုကို ဖြစ်ပေါ်စေရန်အတွက် နောက်အပေါက်အနေအထားသို့ ရွှေ့သွားမည်ဖြစ်သည်။ ပါဝါခေါင်းသည် ဝါယာကြိုးနှင့် မာကျောသောရထားတွဲကို ပေါင်းစပ်အသုံးပြုထားပြီး ၎င်းသည် စက်ပစ္စည်း၏လည်ပတ်မှုအမြန်နှုန်းကို သေချာစေရုံသာမက စက်ပစ္စည်း၏တောင့်တင်းမှုကိုလည်း သိသိသာသာမြှင့်တင်ပေးသည်။ ထို့အပြင် ၎င်းသည် မျက်ကန်းအပေါက်တူးဖော်ခြင်း၊ ကြိတ်ခြင်း၊ ချွန်ထက်စေခြင်း၊ ချစ်ပ်ဖြတ်တောက်ခြင်း၊ အလိုအလျောက်ချစ်ပ်ဖယ်ရှားခြင်း စသည်တို့၏ လုပ်ဆောင်ချက်များကို လုပ်ဆောင်နိုင်ပြီး အလုပ်သမားထုတ်လုပ်မှုကို တိုးတက်စေသည်။

(ဘယ်ဘက် ပါဝါခေါင်း)
၂.၃။ ချစ်ပ်ဖယ်ရှားခြင်းနှင့် အအေးခံခြင်း
အလုပ်ခုံအောက်ဘက်နှစ်ဖက်စလုံးတွင် ခရုပတ်နှင့် ပြားချပ်ချပ်ကွင်းဆက်ချစ်ပ် conveyor များတပ်ဆင်ထားပြီး ချစ်ပ်များကို ယဉ်ကျေးမှုရှိသောထုတ်လုပ်မှုကို ဖြစ်ပေါ်စေရန်အတွက် ခရုပတ်နှင့် ကွင်းဆက်ပြားအဆင့်နှစ်ဆင့်မှတစ်ဆင့် အဆုံးတွင် ချစ်ပ် conveyor သို့ အလိုအလျောက်ထုတ်လွှတ်နိုင်သည်။ ချစ်ပ် conveyor ၏ အအေးပေးကန်တွင် အအေးပေးပန့်တစ်ခုရှိပြီး ၎င်းကို ကိရိယာ၏ ပြင်ပအအေးပေးရန်အတွက် အသုံးပြုနိုင်ပြီး တူးစက်၏ တူးဖော်မှုစွမ်းဆောင်ရည်နှင့် ဝန်ဆောင်မှုသက်တမ်းကို သေချာစေပြီး အအေးပေးကို ပြန်လည်အသုံးပြုနိုင်သည်။
3.အပြည့်အဝ ဒစ်ဂျစ်တယ် ဂဏန်းသင်္ချာ ထိန်းချုပ်မှုစနစ်:
3.1.ချစ်ပ်ဖြတ်တောက်ခြင်းလုပ်ဆောင်ချက်ဖြင့် ချစ်ပ်ဖြတ်တောက်ချိန်နှင့် ချစ်ပ်ဖြတ်တောက်ခြင်းစက်ဝန်းကို man-machine interface တွင် သတ်မှတ်နိုင်သည်။
3.၂။ကိရိယာမြှောက်ခြင်းလုပ်ဆောင်ချက်ဖြင့် ကိရိယာမြှောက်အမြင့်ကို man-machine interface တွင် သတ်မှတ်နိုင်သည်။ တူးဖော်ခြင်းသည် ဤအမြင့်သို့ရောက်ရှိသောအခါ၊ တူးစက်ကို workpiece ၏ထိပ်သို့ အမြန်မြှောက်ပြီးနောက် ချစ်ပ်များကို လွှင့်ပစ်ပြီးနောက် တူးဖော်သည့်မျက်နှာပြင်သို့ အမြန်ပို့ဆောင်ပြီး အလိုအလျောက် အလုပ်လုပ်ပုံသို့ ပြောင်းလဲသည်။
3.၃။ဗဟိုထိန်းချုပ်မှုသေတ္တာနှင့် လက်ကိုင်ယူနစ်တွင် ဂဏန်းသင်္ချာထိန်းချုပ်မှုစနစ်ကို အသုံးပြုထားပြီး USB interface နှင့် LCD liquid crystal display တပ်ဆင်ထားသည်။ ပရိုဂရမ်ရေးသားခြင်း၊ သိမ်းဆည်းခြင်း၊ ပြသခြင်းနှင့် ဆက်သွယ်ခြင်းကို လွယ်ကူချောမွေ့စေရန်အတွက် လည်ပတ်မှု interface တွင် လူ-စက် စကားပြောဆိုမှု၊ အမှားပြင်ဆင်ခြင်းနှင့် အလိုအလျောက် အချက်ပေးစနစ်ကဲ့သို့သော လုပ်ဆောင်ချက်များ ပါရှိသည်။
3.၄။ဤပစ္စည်းကိရိယာသည် လုပ်ဆောင်ခြင်းမပြုမီ အပေါက်အနေအထားကို ကြိုတင်ကြည့်ရှုခြင်းနှင့် ပြန်လည်စစ်ဆေးခြင်းလုပ်ဆောင်ချက်ရှိပြီး လည်ပတ်မှုမှာ အလွန်အဆင်ပြေပါသည်။
4. အလိုအလျောက် ချောဆီလိမ်းခြင်း
စက်ကိရိယာ တိကျသော linear guide rail အတွဲများ၊ တိကျသော ball screw အတွဲများနှင့် အခြားမြင့်မားသော တိကျမှုရှိသော ရွေ့လျားမှုအတွဲများကို အလိုအလျောက် ချောဆီစနစ်များ တပ်ဆင်ထားသည်။ အလိုအလျောက် ချောဆီပန့်သည် ဖိအားဆီကို ထုတ်လွှတ်ပြီး ပမာဏဆိုင်ရာ ချောဆီခန်းသည် ဆီကို ဝင်ရောက်သည်။ ဆီကိုခန်းကို ဆီကိုဖြည့်ပြီးနောက် စနစ်ဖိအား 1.4-1.75Mpa အထိ မြင့်တက်လာသောအခါ စနစ်ရှိ ဖိအားခလုတ်ကို ပိတ်ပြီး ပန့်ရပ်ကာ ဖြုတ်ချသည့်အဆို့ရှင်သည် တစ်ပြိုင်နက်တည်း ဖြုတ်ချသည်။ လမ်းပေါ်ရှိ ဆီကိုဖိအား 0.2Mpa အောက်သို့ ကျဆင်းသွားသောအခါ ပမာဏဆိုင်ရာ ချောဆီစက်သည် ချောဆီအမှတ်ကို ဖြည့်ပြီး ဆီကို တစ်ကြိမ်ဖြည့်သည်။ ပမာဏဆိုင်ရာ oil injector ၏ တိကျသော oil supply နှင့် စနစ်ဖိအားကို ထောက်လှမ်းခြင်းကြောင့် oil supply သည် ယုံကြည်စိတ်ချရပြီး kinematic pair တစ်ခုစီ၏ မျက်နှာပြင်တွင် oil film ရှိကြောင်း သေချာစေပြီး ပွတ်တိုက်မှုနှင့် ယိုယွင်းမှုကို လျှော့ချပေးပြီး အပူလွန်ကဲခြင်းကြောင့် အတွင်းပိုင်းဖွဲ့စည်းပုံ ပျက်စီးမှုကို ကာကွယ်ပေးသည်။ စက်ကိရိယာ၏ တိကျမှုနှင့် သက်တမ်းကို သေချာစေသည်။ လျှောကျလမ်းညွှန်ရထားတွဲနှင့် နှိုင်းယှဉ်ပါက ဤစက်ကိရိယာတွင် အသုံးပြုသော rolling linear guide rail pair တွင် အားသာချက်များစွာရှိသည်-
① ရွေ့လျားမှုအာရုံခံနိုင်စွမ်းမြင့်မားပြီး လှိမ့်လမ်းညွှန်ရထားလမ်း၏ ပွတ်တိုက်မှုကိန်းသည် 0.0025 မှ 0.01 အထိသာရှိပြီး မောင်းနှင်အားမှာ သိသိသာသာလျော့နည်းသွားပြီး သာမန်စက်ပစ္စည်းများ၏ 1/10 နှင့်သာညီမျှသည်။
② ဒိုင်းနမစ်နှင့် static ပွတ်တိုက်မှုကြား ကွာခြားချက်မှာ အလွန်နည်းပါးပြီး နောက်ဆက်တွဲစွမ်းဆောင်ရည်မှာလည်း အလွန်ကောင်းမွန်ပါသည်။ ဆိုလိုသည်မှာ မောင်းနှင်မှုအချက်ပြမှုနှင့် စက်ပိုင်းဆိုင်ရာလုပ်ဆောင်ချက်ကြား အချိန်အပိုင်းအခြားမှာ အလွန်တိုတောင်းပြီး ဂဏန်းသင်္ချာထိန်းချုပ်မှုစနစ်၏ တုံ့ပြန်မှုအမြန်နှုန်းနှင့် အာရုံခံနိုင်စွမ်းကို တိုးတက်ကောင်းမွန်စေရန် အထောက်အကူပြုပါသည်။
③၎င်းသည် မြန်နှုန်းမြင့် linear motion အတွက် သင့်လျော်ပြီး ၎င်း၏ လက်ငင်းအမြန်နှုန်းသည် လျှောကျသော လမ်းညွှန်လက်ရန်းများထက် ၁၀ ဆခန့် ပိုများသည်။
၄။ ၎င်းသည် ကွက်လပ်မရှိသော ရွေ့လျားမှုကို ဖြစ်ပေါ်စေပြီး စက်ပိုင်းဆိုင်ရာစနစ်၏ ရွေ့လျားမှုတောင့်တင်းမှုကို မြှင့်တင်ပေးနိုင်သည်။
⑤ပရော်ဖက်ရှင်နယ်ထုတ်လုပ်သူများမှထုတ်လုပ်သောကြောင့် တိကျမှုမြင့်မားခြင်း၊ စွယ်စုံရကောင်းမွန်ခြင်းနှင့် ပြုပြင်ထိန်းသိမ်းရလွယ်ကူခြင်း တို့ရှိသည်။

5စက်အသုံးပြုမှုပတ်ဝန်းကျင်-
ပါဝါထောက်ပံ့မှု: သုံးဆင့် AC380V ± 10% , 50Hz ± 1 ပတ်ဝန်းကျင်အပူချိန်: 0 ° ~ 45 °
ငါး၊ အဓိကနည်းပညာဆိုင်ရာ parameters များ:


| မော်ဒယ် | BOSM4014 | |
| အများဆုံး လုပ်ဆောင်သည့် အလုပ်အပိုင်း အရွယ်အစား | အလျား × အနံ × အမြင့် (မီလီမီတာ) ၄၀၀၀ × ၁၆၀၀ × ၁၀၀၀ | |
| Gantry အများဆုံးအစာကျွေးခြင်း | အနံ (မီလီမီတာ) | ၂၃၀၀ |
| အလုပ်လုပ်စားပွဲအရွယ်အစား | အလျား X အနံ (မီလီမီတာ) | ၄၀၀၀*၁၄၀၀ |
|
အလျားလိုက် ram အမျိုးအစား တူးဖော်ခေါင်း ပါဝါခေါင်း တစ် နှစ်
| အရေအတွက် (၂) | ၂ |
| စပင်ဒယ်လ် တެဘာ | BT50 | |
| တူးဖော်ခြင်း အချင်း (မီလီမီတာ) | Φ၂-Φ၆၀ | |
| ပုတ်ခြင်းအချင်း (မီလီမီတာ) | M3-M30 | |
| ကြိတ်ခွဲစက် ဒစ် အချင်း (မီလီမီတာ) | ၃၀၀ | |
| စပင်းလ်အမြန်နှုန်း (r/min) | ၃၀~၆၀၀၀ | |
| ဆာဗို စပင်းဒဲလ် မော်တာ ပါဝါ (kw) | 37 | |
| စားပွဲအလယ်ဗဟိုမှ စပင်းလ်နှာခေါင်းအကွာအဝေး (မီလီမီတာ) | ၆၅၀-၁၁၅၀ | |
| သိုးထီးတစ်ကောင်၏ ဘယ်နှင့်ညာ လေဖြတ်ခြင်း (မီလီမီတာ) | ၅၀၀ | |
| ram ၏အလယ်ဗဟိုနှင့်စားပွဲ၏မျက်နှာပြင်ကြားအကွာအဝေး (မီလီမီတာ) | ၂၀၀-၁၄၀၀ | |
| ram ၏ အပေါ်အောက် ရွေ့လျားမှု (မီလီမီတာ) | ၁၂၀၀ | |
| ထပ်ခါတလဲလဲလုပ်ဆောင်နိုင်မှု | ၃၀၀ မီလီမီတာ * ၃၀၀ မီလီမီတာ | ±၀.၀၂ |
| စက်ကိရိယာ အတိုင်းအတာများ | အလျား × အနံ × အမြင့် (မီလီမီတာ) | ပုံများအလိုက် |
| စုစုပေါင်းအလေးချိန် (t) | (ခန့်မှန်းခြေ) ၃၆ | |

အထက်ဖော်ပြပါ ကန့်သတ်ချက်များသည် ကနဦးဒီဇိုင်း ကန့်သတ်ချက်များဖြစ်သည်။ အမှန်တကယ်ဒီဇိုင်းတွင်၊ သင့်ကုမ္ပဏီ၏ လုပ်ငန်းစဉ်အစိတ်အပိုင်းများ၏ လိုအပ်ချက်များနှင့် ကိုက်ညီစေရန်အတွက် အလုပ်အပိုင်း၏ လုပ်ငန်းစဉ်လိုအပ်ချက်များနှင့် စက်ကိရိယာ၏ ဒီဇိုင်းလိုအပ်ချက်များအလိုက် ပြောင်းလဲမှုများရှိနိုင်ပါသည်။

ထုတ်ကုန် အမျိုးအစားများ
-

VC စီးရီး မြင့်မားသော မာကျောမှုရှိသော CNC စက်ပစ္စည်းစင်တာ...
-

HP စီးရီး အလျားလိုက်ရွေ့လျားကော်လံ လိုင်းယာလမ်းညွှန်...
-

HT စီးရီး အလျားလိုက်ရွေ့လျားကော်လံ လိုင်းယာလမ်းညွှန်...
-

VS စီးရီး လေးလမ်းကြောင်း လေးခုပါ အကြီးစား CNC စက်ပြင်...
-

မာကျောမှုမြင့်မားသော V စီးရီး CNC စက်ပစ္စည်းစင်တာ
-

X စီးရီး နှစ်ထပ်ကော်လံ CNC စက်ပစ္စည်းစင်တာ
-

အလျားလိုက် ၅-ဝင်ရိုး CNC စက်ပစ္စည်းစင်တာ TKG1600
-

CNC ဒေါင်လိုက်လှည့်ခြင်းနှင့် ကြိတ်ခွဲခြင်း ပေါင်းစပ်စက်...
-

မြန်နှုန်းမြင့် CNC စက်ပစ္စည်းစင်တာ GM စီးရီး
-

မြန်နှုန်းမြင့် CNC Milling GT စီးရီး
-

နှစ်ထပ်-စပင်ဒယ် CNC ခုံ SK32
-

ဘီးအတွက် CNC ဒေါင်လိုက် စက်ပစ္စည်းစင်တာ RFTV510...